
Robotarmsegment: topologieoptimalisatie
Het doel was een veel lichter armsegment voor een pick-and-place-robot zonder verlies aan stijfheid: topologieoptimalisatie verlaagde de massa met circa 50% (circa 103 kg per arm), terwijl de doorbuiging bij de pols nog circa 20% binnen de streefwaarde van 0,35 mm blijft. FEA van het oorspronkelijke segment en daarna topologieoptimalisatie volgens SIMP, voor een robot in een geautomatiseerde plaatbuigcel.
- Project
- Casestudy, Politecnico di Milano
- Mijn rol
- CAD, FEA, optimalisatie en handberekeningen
- Software
- Abaqus / Abaqus Tosca Structure, SolidWorks
- Methode
- Topologieoptimalisatie (SIMP)
- ≈50%massareductie, ≈103 kg besparing per arm
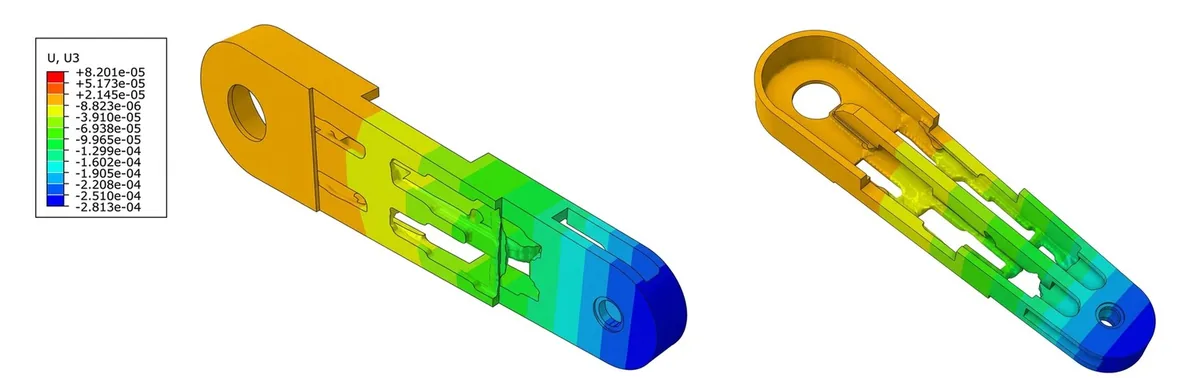
- 0,281mmdoorbuiging bij de pols van het gereconstrueerde ontwerp, circa 20% onder de streefwaarde van 0,35 mm
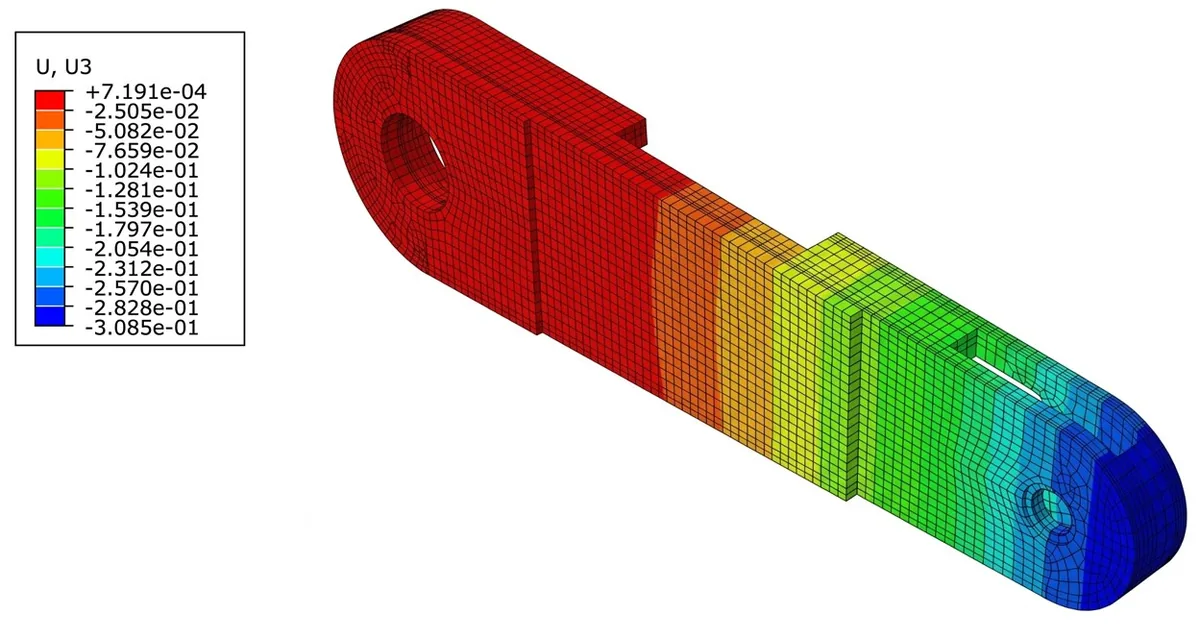
- 0,309mmmaximale doorbuiging bij de pols van het oorspronkelijke ontwerp, 23% onder de grens van 0,4 mm
- ≈24veiligheidsfactor volgens de handberekening (buigspanning 20,6 MPa)
Aangetoonde vaardigheden
Aanpak
Een ontwerpvraag in de conceptfase voor een segment waarbij stijfheid kritiek is: hoeveel materiaal kan er, binnen de bestaande montageruimte en onder het maatgevende belastinggeval, worden weggenomen terwijl de arm nog steeds aan de eis voor positioneernauwkeurigheid voldoet?
-
Onderdeel en belastinggeval vastleggen
SolidWorks
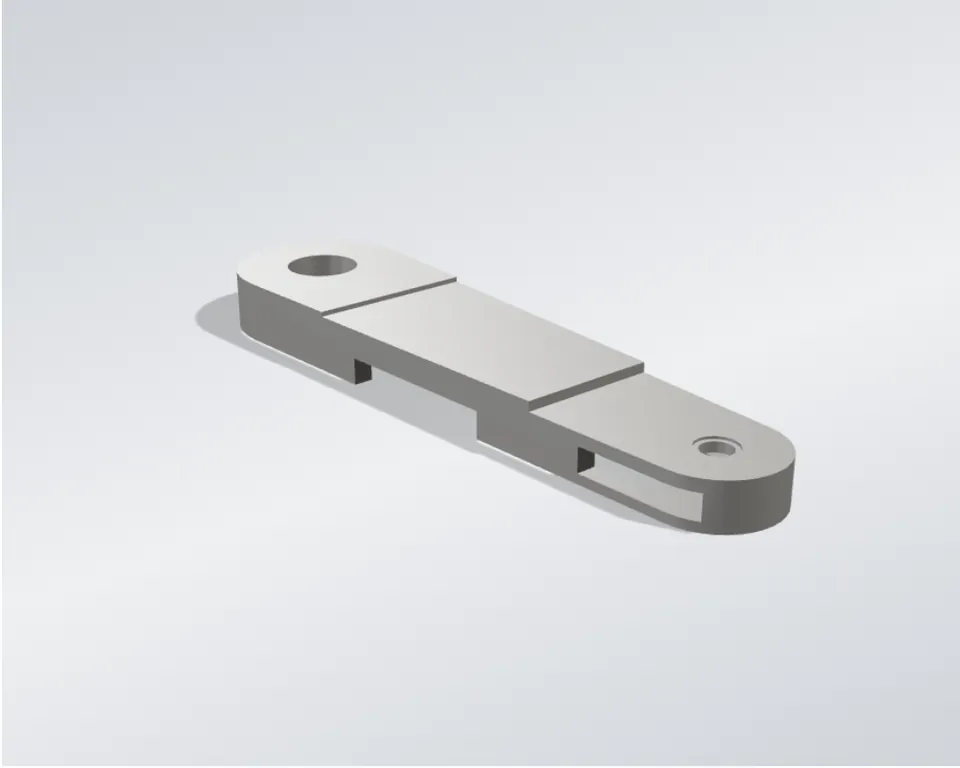
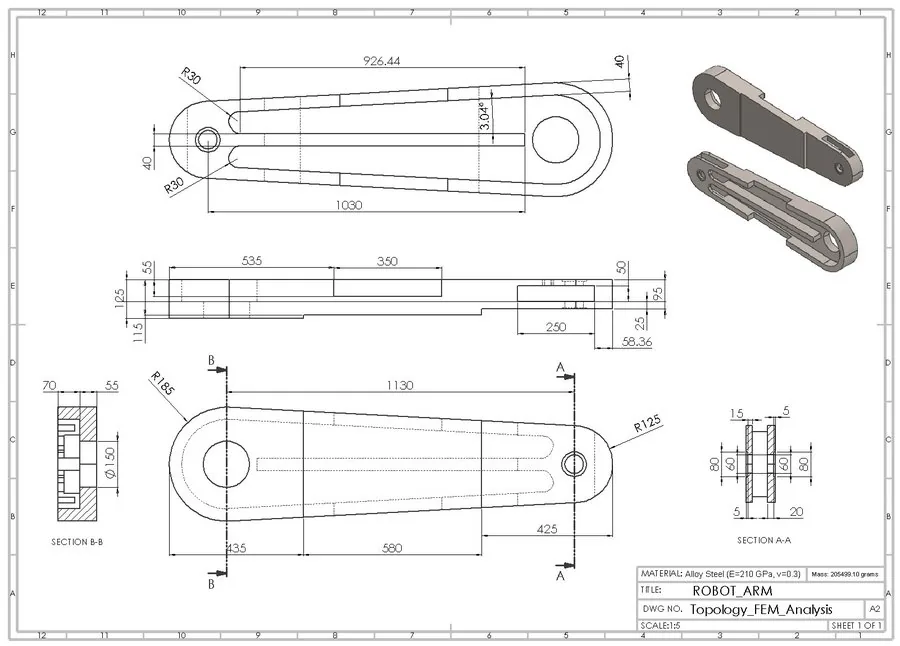
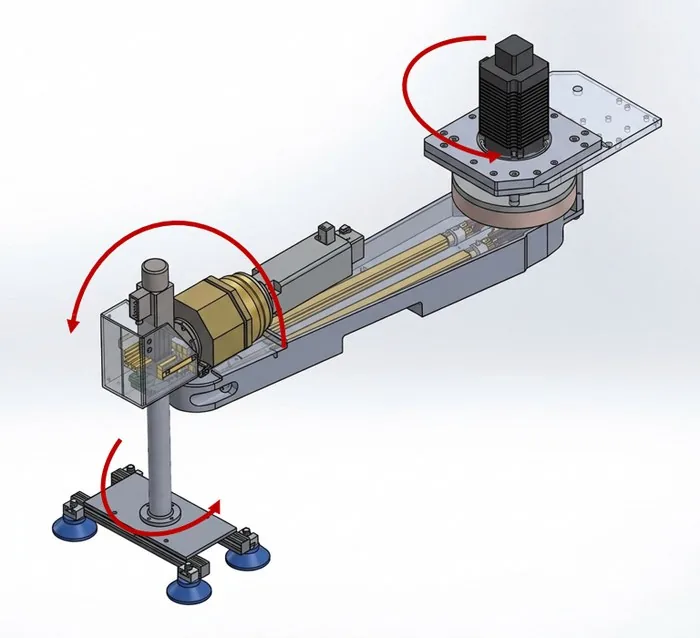
Een constructief segment van een kleine pick-and-place-manipulator bij een geautomatiseerde plaatbuigpers. Het is het enige krachtenpad tussen het basisscharnier en het polsscharnier van de manipulator, zodat de stijfheid ervan de positioneernauwkeurigheid van de eindeffector bepaalt.
- Oorspronkelijke massa
- 205,5 kg, gelegeerd staal
- Hartafstand tussen de boringen
- 1130 mm
- Maatgevende belasting bij de pols
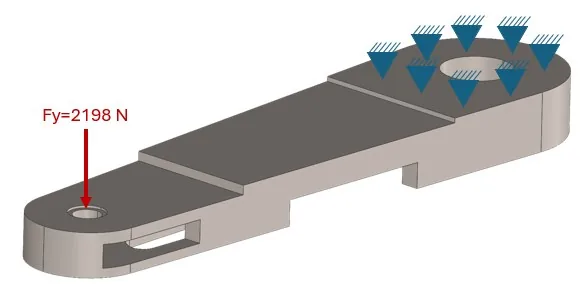
- 2198 N
- Verplaatsing bij de pols
- ≤0,40 mm functionele grens; streefwaarde 0,35 mm voor de optimalisatie
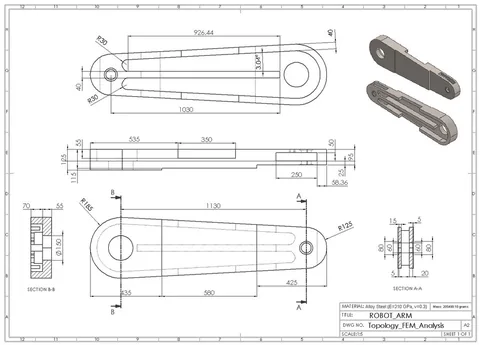
Referentietekening (ROBOT_ARM, schaal 1:5). Selecteer om te vergroten. 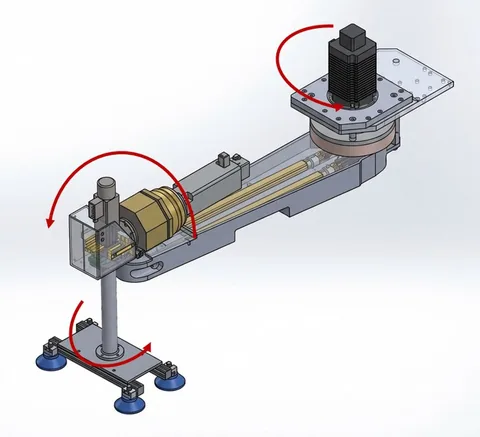
Het segment in zijn omgeving: één as van de pick-and-place-manipulator. 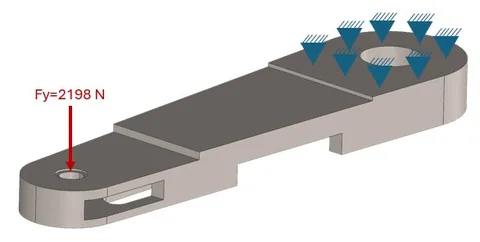
Maatgevend belastinggeval: 2198 N bij de pols, basisboring vastgehouden. -
De werkwijze vastleggen
Abaqus/CAE, Abaqus Tosca Structure
- Een referentiemodel met eindige elementen opbouwen en doorrekenen in Abaqus/CAE om een gevalideerde verplaatsing vast te stellen.
- Het referentiemodel toetsen aan een onafhankelijke handberekening, in plaats van alleen op de software te vertrouwen.
- Een topologieoptimalisatie volgens SIMP uitvoeren in Abaqus/Tosca Structure om de haalbare gewichtsbesparing te kwantificeren.
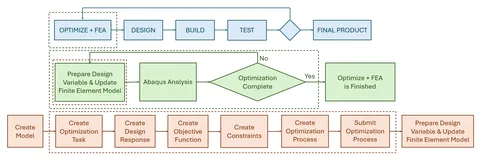
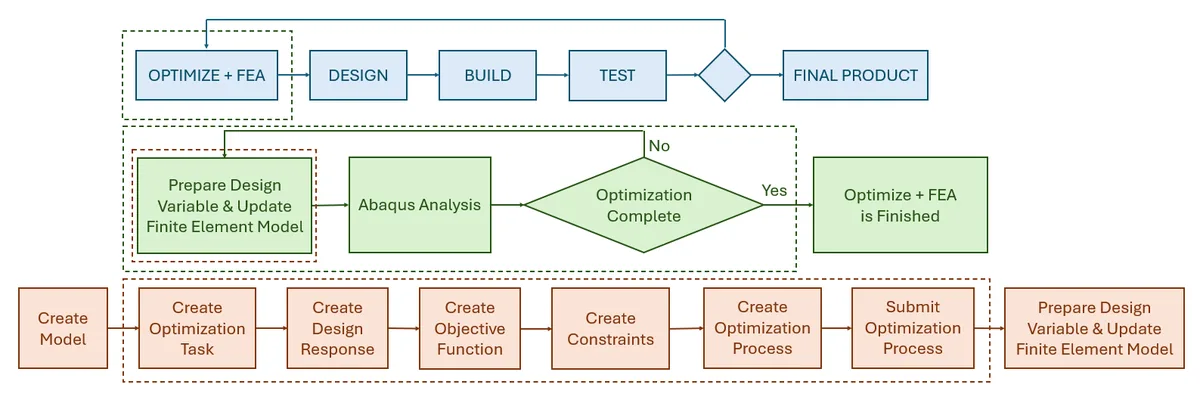
De werkwijze voor constructieve optimalisatie in deze studie: de cyclus ontwerpen-bouwen-testen, aangevuld met een stap Optimaliseren + FEA (boven), de interne lus van optimaliseren en analyseren (midden) en de takenreeks in Abaqus/Tosca Structure waarmee die is opgezet (onder). Selecteer om te vergroten. -
Het referentiemodel opbouwen
Abaqus/CAE
In Abaqus/CAE is een model met hexaëdrische elementen opgebouwd, doorgerekend en getoetst aan een onafhankelijke handberekening voordat er materiaal werd weggenomen.
- Hexaëdrische elementen van de eerste orde met gereduceerde integratie (C3D8R) en een elementgrootte van 14 mm, gekozen omdat tetraëders van de eerste orde te stijf rekenen in onderdelen die vooral op buiging worden belast.
- Basisboring volledig ingeklemd; de polsbelasting van 2198 N aangebracht als een equivalente druk op de boring (1 MPa) in plaats van als puntlast.
- Controle van de meshkwaliteit: geen elementen met fouten, alleen kleine waarschuwingen bij de afrondingen van de naven, buiten de doorsnede die voor de verificatie wordt gebruikt.
- Elementen
- C3D8R-hexaëders, elementgrootte 14 mm
- Belasting bij de pols
- 2198 N als druk van 1 MPa op de boring
- Max. doorbuiging bij de pols
- 0,309 mm
- Buigspanning volgens handberekening
- ≈20,6 MPa (VF ≈24)
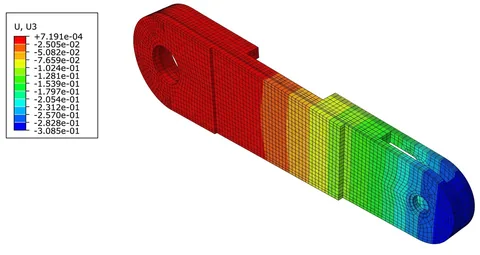
Verticale verplaatsing van het referentiemodel (U3). Maximaal −0,309 mm bij de belaste polsboring. Selecteer om te vergroten. -
De topologieoptimalisatie uitvoeren
Abaqus Tosca Structure
Nu is aangetoond dat het referentieontwerp door stijfheid wordt bepaald en ruim binnen zijn verplaatsingsgrens blijft, is de arm een sterke kandidaat voor een ingrijpende gewichtsbesparing met een stijfheidsrestrictie.
- Doelfunctie: minimale rekenergie onder de polsbelasting van 2198 N (maximale stijfheid).
- Restricties: volume ≤50% van het ontwerpdomein; verplaatsing bij de pols ≤0,35 mm.
- Maakbaarheid: lossingsrestrictie met één lossingsrichting langs de globale Z-as; beide boringen uitgesloten van het ontwerpdomein.
De optimalisatie behoudt een schil rond beide vastgehouden boringen en verbindt die met twee diagonale ribben. Dat is de klassieke uitkomst van een topologieoptimalisatie voor een korte, hoge uitkraging, en een aanwijzing dat de taak correct is opgezet. Het sluit aan bij de gepubliceerde massareducties van 40–50% voor vergelijkbare robotarmsegmenten.
- Massareductie
- ≈50%, ≈103 kg per arm
- Ontwerpcycli
- 20
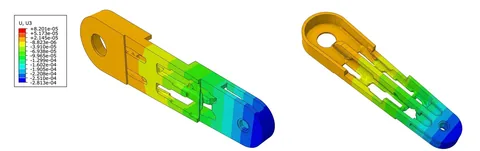
Gereconstrueerde, opnieuw gemeshte geometrie na de topologieoptimalisatie, opnieuw geanalyseerd onder het referentiebelastinggeval. Maximale verplaatsing 0,281 mm bij de pols. 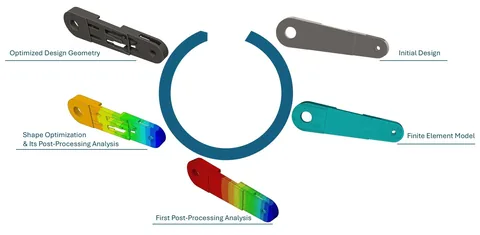
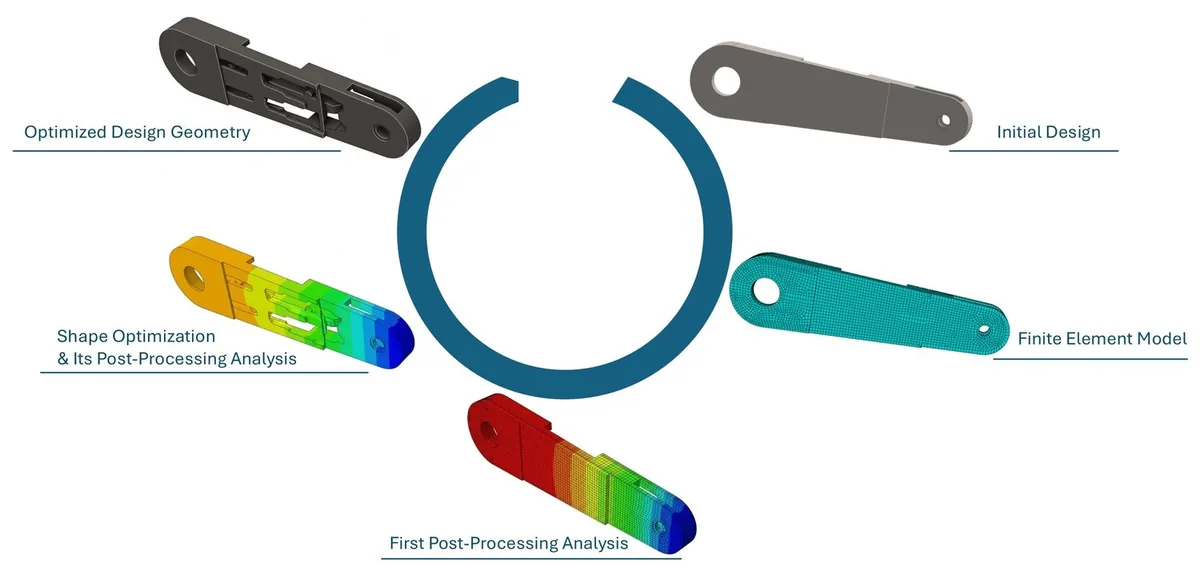
De volledige ontwerpcyclus: eerste ontwerp, eindige-elementenmodel en referentieanalyse, die de vormoptimalisatie en de bijbehorende nabewerking voeden waaruit de definitieve geoptimaliseerde geometrie is ontstaan. Selecteer om te vergroten.
Controle van de resultaten
Het referentieontwerp is getoetst aan een onafhankelijke handberekening voordat er materiaal werd weggenomen, en de geoptimaliseerde topologie is opnieuw opgebouwd en geanalyseerd in plaats van rechtstreeks uit de optimalisatie te worden overgenomen.
0,309mm
maximale doorbuiging bij de pols, 23% onder de grens van 0,4 mm
Een onafhankelijke handberekening volgens Euler–Bernoulli geeft in het midden van de overspanning een buigspanning van circa 20,6 MPa (veiligheidsfactor ≈24). Beide controles komen overeen: de arm wordt bepaald door stijfheid, niet door sterkte. Precies die situatie kan een topologieoptimalisatie met stijfheidsrestrictie benutten.
0,281mm
gereconstrueerd ontwerp, opnieuw geanalyseerd onder het referentiebelastinggeval
De topologie is als volumemodel gereconstrueerd, opnieuw gemesht (het driehoeksoppervlak omgezet in een tetraëdermesh met de Edit Mesh-functies van Abaqus) en opnieuw geanalyseerd onder het referentiebelastinggeval: het gereconstrueerde ontwerp buigt 0,281 mm door, circa 20% onder de optimalisatiedoelstelling van 0,35 mm en 30% onder de functionele grens van 0,4 mm. Dat bevestigt het resultaat los van de interne schatting van de optimalisatie, die op gepenaliseerde dichtheden berust. Als die tetraëdermesh van de eerste orde is, rekent ze bij buiging iets te stijf; een controleberekening met kwadratische tetraëders (C3D10) en een meshconvergentiestudie zou dat vóór vrijgave uitsluiten.
Convergentieverloop van de optimalisatie
20 ontwerpcycli. Beweeg over een punt voor de waarde in die cyclus.
Doelfunctie en verplaatsing convergeren binnen ongeveer zeven tot negen cycli; het volume schiet rond cyclus vijf à zes over het doel van 50% heen en nadert het daarna tot cyclus twintig. Dat is het normale patroon van de interne bisectiezoekmethode van Tosca Structure voor de volumerestrictie.
Technisch oordeel en aanbevelingen
Wat de studie naast het hoofdresultaat liet zien, en wat vóór vrijgave nog openstaat.
-
Gereconstrueerde geometrie, opnieuw gemesht en opnieuw geverifieerd
De topologie-geoptimaliseerde vorm is opnieuw opgebouwd als CAD-volumemodel, opnieuw gemesht (het driehoeksoppervlak omgezet in tetraëders met de Edit Mesh-functies van Abaqus) en opnieuw geanalyseerd onder het referentiebelastinggeval. Dat bevestigt een maximale verplaatsing van 0,281 mm, circa 20% onder de streefwaarde van 0,35 mm, los van de interne schatting van de optimalisatie, die op gepenaliseerde dichtheden berust.
-
Aandachtspunt
Vermoeiing staat nog open
De statische marge is groot (VF≈24), maar de belasting is cyclisch. De spanning bij de boringen en aan de voet van de nieuwe ribben is nog niet gecontroleerd en moet in orde zijn voordat het ontwerp voor vermoeiing kan worden vrijgegeven.
-
Topologie, niet het materiaal, was de juiste hefboom
De specifieke stijfheid (E/ρ) van staal ligt binnen enkele procenten van die van gangbare aluminiumlegeringen en de inbouwruimte ligt vast, dus alleen een ander materiaal had de arm bij gelijke stijfheid niet lichter gemaakt. Het herverdelen van het materiaal was de juiste stap.
-
De lossingsrestrictie houdt het ontwerp maakbaar
Een restrictie met één lossingsrichting zorgt ervoor dat de topologie langs de globale Z-as uit een matrijs kan worden gelost. De overgangen tussen ribben en schil hebben vóór vrijgave nog een vormoptimalisatie nodig.